感測器資料平台
以硬體時戳為基礎,匯入、同步並版本控管 LiDAR、雷達、超音波與相機串流,並記錄逐車校正資料。
模組化平台涵蓋感測器資料擷取、校正、多模態融合、模型訓練、最佳化及車載推論。
開發車輛,感測器套件
平台為資料擷取、校正、融合、模型訓練、最佳化及車載推論提供明確介面。
擷取並同步光達、雷達、超音波與攝影機串流,並搭配逐車校正。
將每個模態對齊到同一座標系與時間基準,再融合為共享表徵。
在融合表徵上訓練感知與規劃模型,並適配各感測器組。
在固定預算內,於車用 SoC 上編譯、量化並執行模型。
這套流程可執行於您或我們的基礎架構。訓練在資料中心進行,推論則在車上進行。
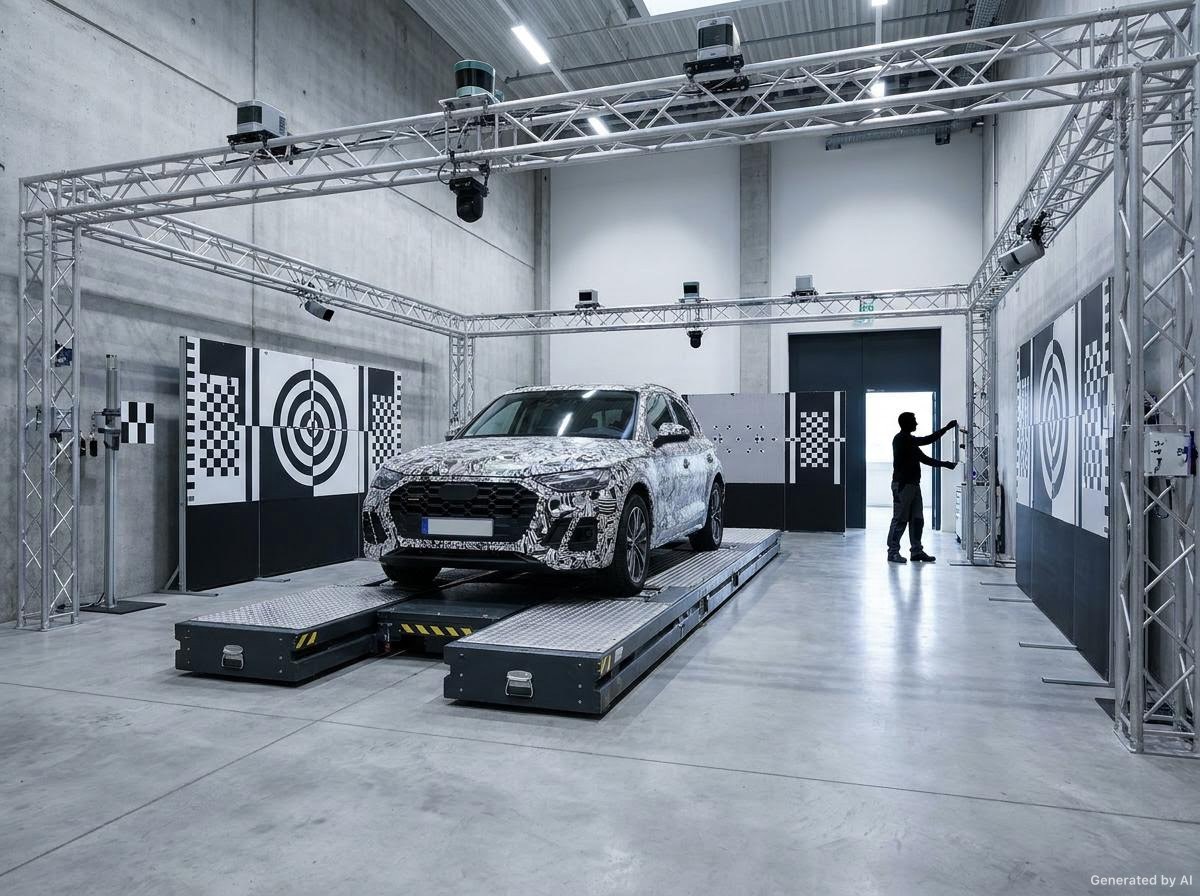
平台提供從感測器資料管理到模型部署與評估的一體化工程流程。
以硬體時戳為基礎,匯入、同步並版本控管 LiDAR、雷達、超音波與相機串流,並記錄逐車校正資料。
內參與外參校正、時間對齊與漂移監測,產出模型可直接消費的單一空間表徵。
以融合表徵訓練的感知與規劃模型,並依您的感測器組態進行調適。
針對車上車用 SoC 的量化、蒸餾、剪枝與硬體感知調校。
決定性推論、即時排程,以及安全界限內的規劃與控制。
情境模擬、迴歸測試套件,以及讓各模型版本結果可相互比較的資料集版本控管。
運作要求於正式環境堆疊上量測,涵蓋感測器輸入、校正、融合、訓練、模型匯出及車載推論。
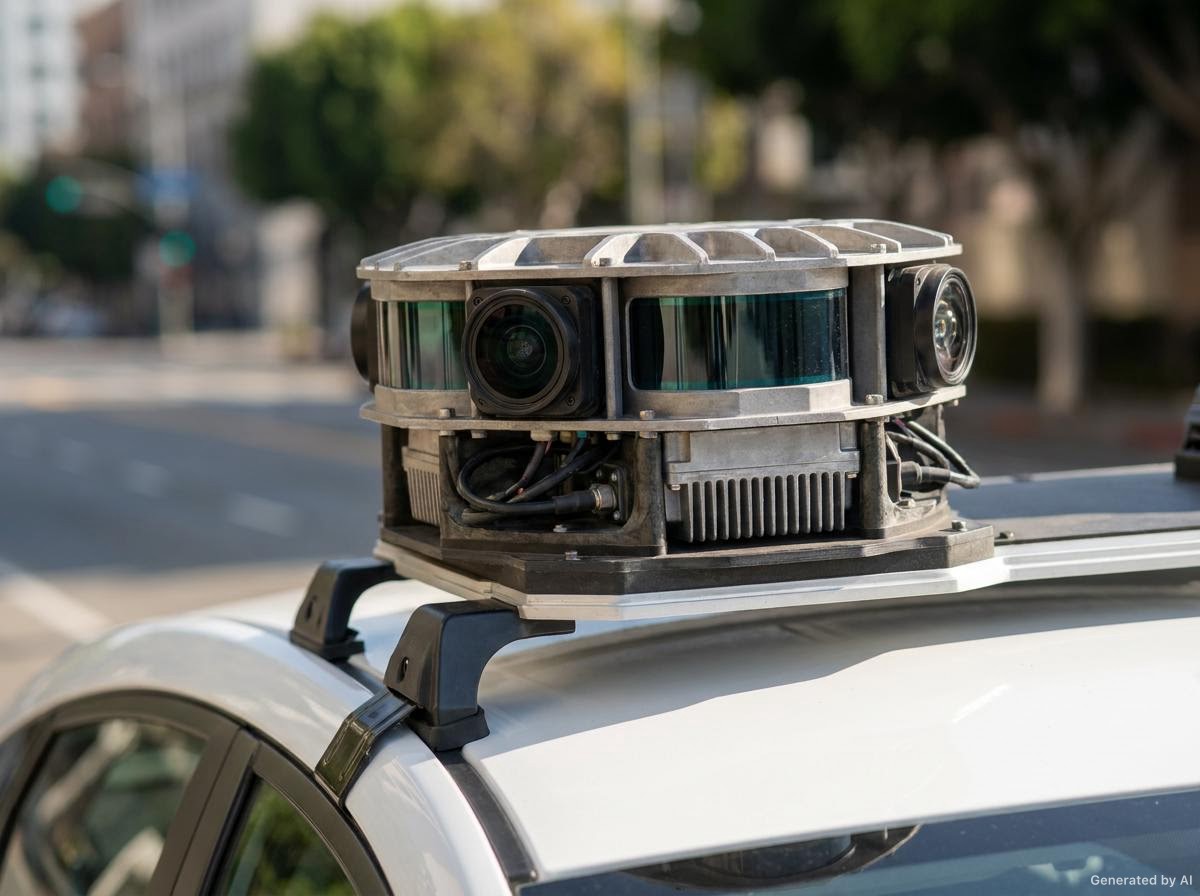
LiDAR、雷達、超音波與相機資料於模型訓練前完成逐車校正,並對齊至共用座標框架與時間基準。
融合於共享時空表徵中完成,感測器配置變更則透過校正及資料集版本管理處理。
訓練與資料處理可部署於公有雲、私有雲、地端或邊緣環境;量化推論模型部署於車輛。
在受管理的基礎設施上進行彈性訓練與資料處理,適合需要快速起步的專案。
位於您的網路內,受您的資料治理與存取控制規範管理。
在貼近資料蒐集處進行區域處理,讓資料傳輸量維持在有限範圍內。
量化後的模型與執行環境運行於車用運算平台,並落在延遲與功耗預算之內。