多感測器融合與車載 AI 模型部署

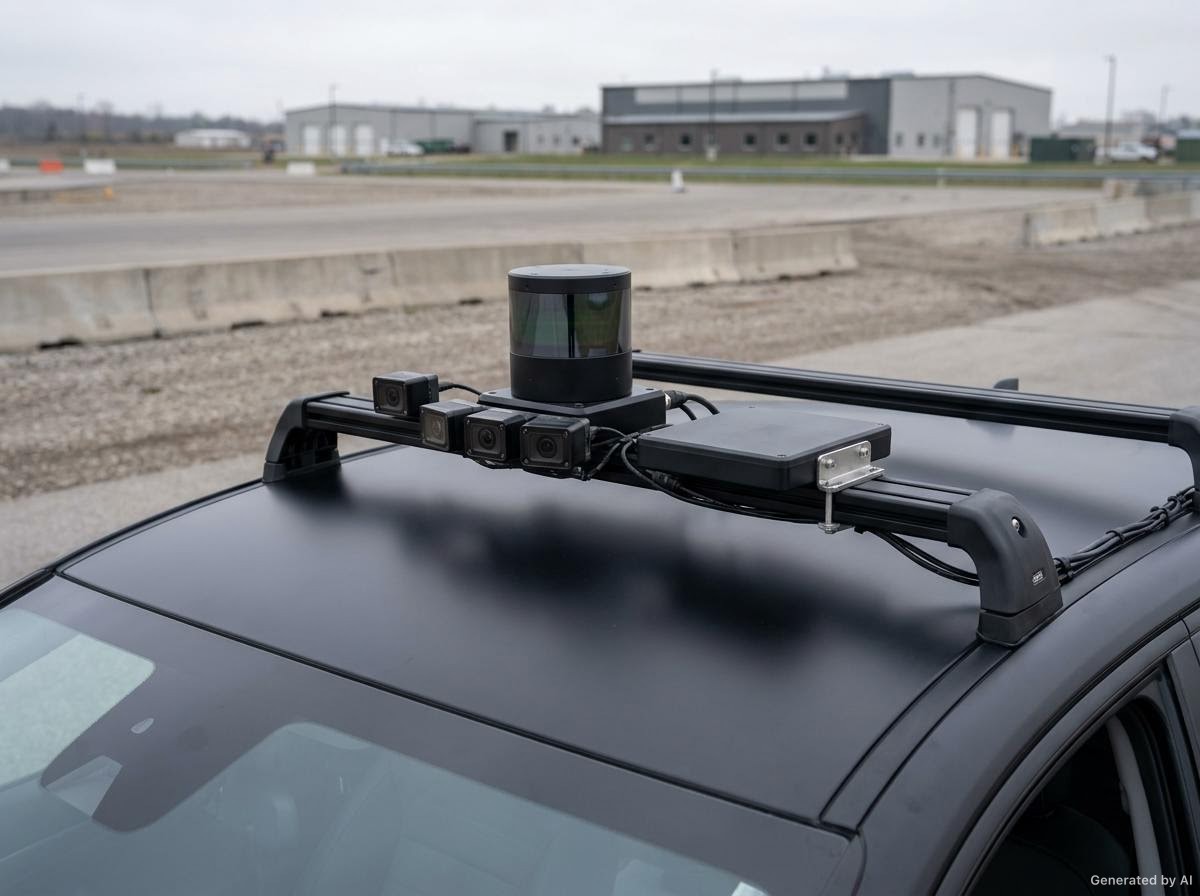
OmnixDrive 對光達、毫米波雷達、超音波與攝影機串流執行內參與外參校正及時間對齊,融合為共享空間表徵,並訓練硬體感知模型,於車用 SoC 上完成車載推論。

成立
2026
總部
新加坡
專注領域
感測器融合 · 端側 AI
開發車上的感測器模組

融合、端側模型與校正資料迴路

平台涵蓋感測器校正、時間對齊、多模態融合、硬體感知模型訓練,以及車用 SoC 上的模型部署。

01

多感測器融合

光達、毫米波雷達、超音波與攝影機串流先加上硬體時戳,經外參校正至共用的車輛座標系,再對齊至單一時間基準,融合為共享空間表徵。
  • 光達 · 雷達 · 超音波 · 視覺
  • 外參校正
  • 時間對齊
02

專用端側模型

感知與規劃模型以融合表徵為基礎進行訓練,再經量化、蒸餾與剪枝,以符合目標車用 SoC 固定的延遲、記憶體與功耗預算。

  • 端側推論
  • 量化與蒸餾
  • 延遲預算
03

校正與資料迴圈

車隊資料回流至流程:自動標註、校正飄移監測與版本化資料集,使模型持續綁定於訓練時所用的感測器組態。

  • 自動標註
  • 校正飄移
  • 版本化資料集

標準與合規

我們的開發流程依循受法規監管的車用專案所要求的標準制定——涵蓋功能安全、軟體流程、資訊安全與資料保護。

  • ISO 26262 功能安全流程,可達 ASIL-D 等級
  • ISO 21448 預期功能安全(SOTIF)
  • ASPICE L2 車用軟體流程評鑑
  • ISO 27001 資訊安全管理制度
  • TISAX 車用資訊安全評鑑
  • GDPR 歐盟資料保護要求

感知在車上執行;訓練在您的資料中心、私有雲或我們的環境執行。

正式環境運作指標

  • 4 融合於同一時間基準的感測器模態——光達、雷達、超音波、攝影機
  • ≤ 50 ms 從融合感知到規劃的端側推論預算
  • PB+ 單一專案所管理的多模態駕駛資料量
  • 99.95 % 平台可用性目標
融合與標註作業

感知管線與車載模型

OmnixDrive 於 2026 年在新加坡成立,開發用於自動駕駛的多感測器感知流程與專用車載 AI 模型。工程範圍涵蓋多模態感知、感測器校正與幾何、模型壓縮、嵌入式推論及資料集作業。

校正與時間對齊

模型訓練前完成內參與外參校正、座標轉換及時間基準對齊,並對結果進行驗證。

車載執行環境

模型訓練與最佳化依目標車用 SoC 的延遲、記憶體及功耗預算執行。

評估與可追溯性

準確率依感測器與情境分別量測,並保留模型、資料集及校正版本以供迴歸分析。

技術諮詢

技術諮詢涵蓋感測器配置、校正鏈、目標車用運算平台及第一階段部署範圍。