幾何先於容量
校正與時間對齊必須先行解決。感測器未曾對齊而無法提供的資訊,無法藉由增加模型容量取回。
OmnixDrive 是一家位於新加坡的車用 AI 公司,開發自動駕駛多感測器感知流程與專用車載模型。
OmnixDrive 工程團隊,新加坡
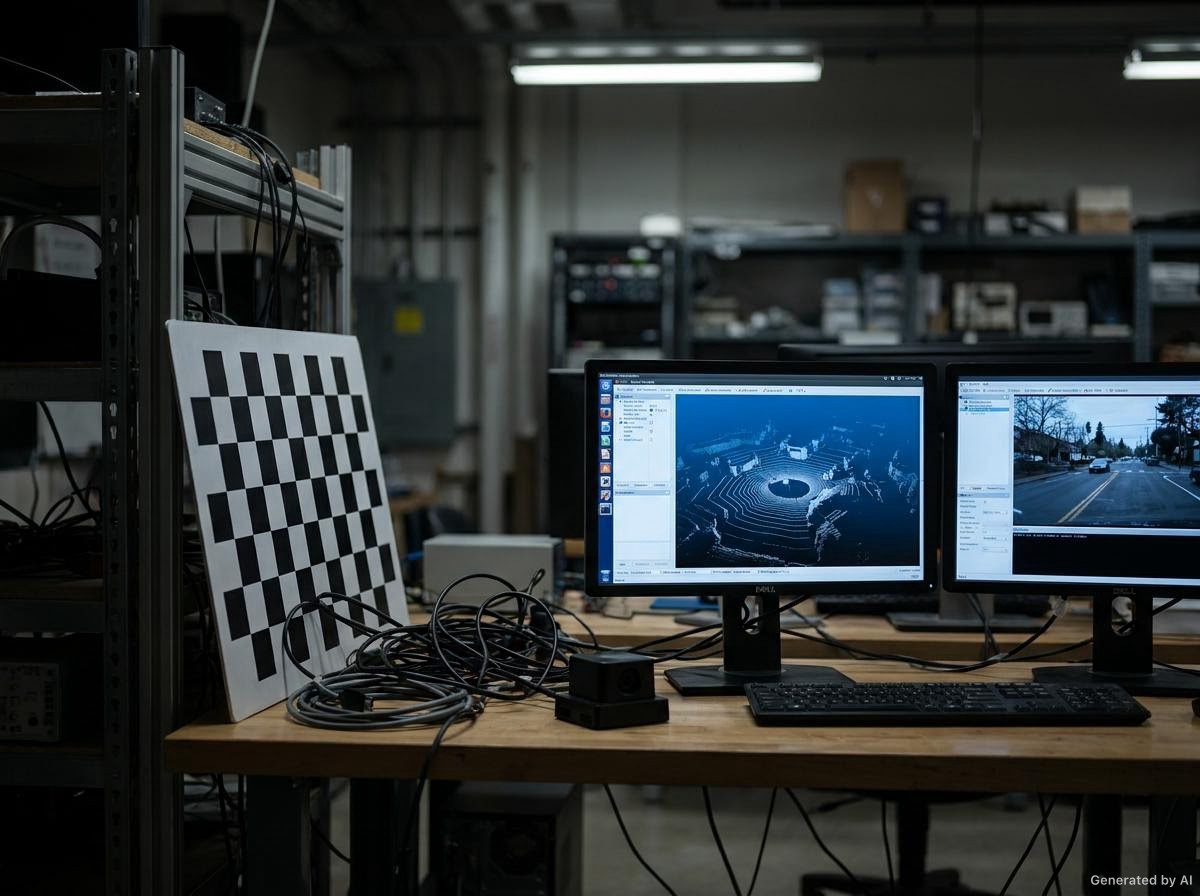
自動駕駛系統仰賴 LiDAR、雷達、超音波與相機提供一致資料;各類感測器具有不同的時鐘、座標框架及失效模式。
OmnixDrive 提供涵蓋內參與外參校正、時間對齊、共享表徵融合、模型訓練及車用運算平台編譯的單一工程流程。
公司與汽車 OEM、Tier-1 供應商、感測器製造商及研究機構合作,並依各專案的資料治理與部署要求執行。
校正與時間對齊必須先行解決。感測器未曾對齊而無法提供的資訊,無法藉由增加模型容量取回。
感知品質依感測器與情境分別回報,使效能退化得以追溯至感測器、校正或模型。
可追溯性、可稽核性與區域規範自架構設計之初即納入,而非在首次認證審查之後。
車上的延遲、功耗與記憶體預算界定設計。僅能在資料中心執行的模型,不視為交付成果。
資深工程師負責平台全生命週期的架構、實作、驗證及維運。
融合、感知研究與商務團隊,同處於 one-north 的單一據點。
資料平台與感知工程師,與區域車隊及移動服務夥伴合作。
專案與合規工程團隊,貼近 OEM 與 Tier-1 客戶。