容量より先に幾何
キャリブレーションと時間同期を先に解決します。センサーが整合していないために得られなかった情報は、モデル容量を増やしても取り戻せません。
OmnixDrive は、自動運転向けのマルチセンサー知覚パイプラインと専用車載モデルを開発するシンガポールの Automotive AI 企業です。
OmnixDrive のエンジニアリングチーム、シンガポール
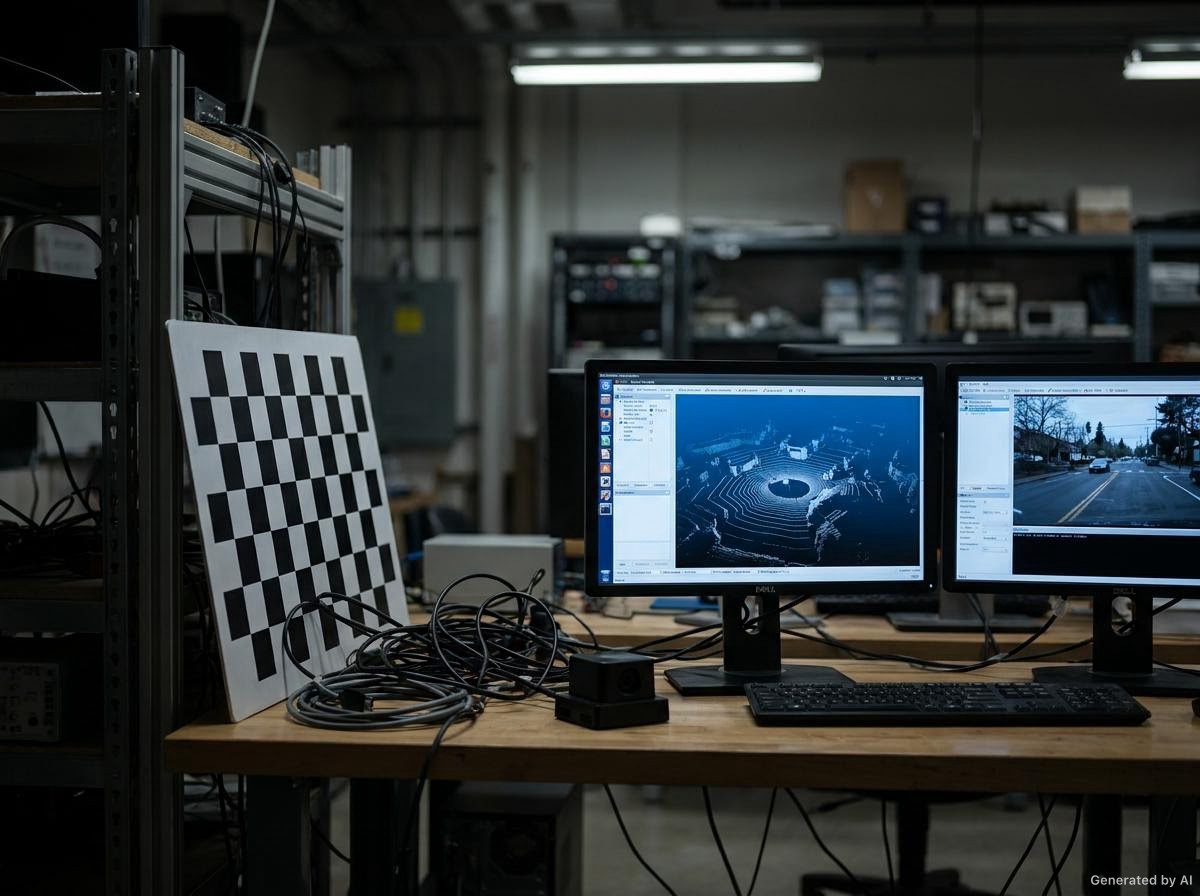
自動運転システムには、異なるクロック、座標系、故障モードを持つ LiDAR、レーダー、超音波、カメラから一貫したデータを取得する必要があります。
OmnixDrive は、内部・外部キャリブレーション、時間同期、共有表現への融合、モデル学習、車載演算基盤向けコンパイルを単一のエンジニアリングパイプラインで提供します。
自動車 OEM、Tier-1 サプライヤー、センサーメーカー、研究機関と、各プログラムのデータガバナンスおよび導入要件に基づいて協働しています。
キャリブレーションと時間同期を先に解決します。センサーが整合していないために得られなかった情報は、モデル容量を増やしても取り戻せません。
知覚の品質はセンサー単位・シナリオ単位で報告され、性能劣化をセンサー、校正、モデルのいずれかに追跡できます。
トレーサビリティ、監査可能性、地域ごとの要件は、最初の認証レビューの後ではなく、設計の初期段階からアーキテクチャを形づくります。
車両のレイテンシー、電力、メモリの予算が設計を規定します。データセンターでしか動作しないモデルは、成果物とは見なしません。
シニアエンジニアがプラットフォームのライフサイクル全体にわたり、アーキテクチャ、実装、検証、運用を担当します。
フュージョン、知覚研究、コマーシャルの各チームが one-north の一拠点に集まっています。
地域のフリートおよびモビリティパートナーと協働するデータプラットフォームおよび知覚のエンジニア。
OEM および Tier-1 のお客様に近い場所で活動するプログラムおよびコンプライアンスエンジニアリング。
センサー構成、車両プラットフォーム、対象演算基盤、既存データセットをご提示いただき、初期技術評価を行います。