センサーデータプラットフォーム
LiDAR、レーダー、超音波、カメラのストリームを、ハードウェアタイムスタンプに基づいて取り込み、同期し、車両ごとの校正記録とともにバージョン管理します。
センサーデータ取り込み、キャリブレーション、マルチモーダル融合、モデル学習、最適化、車載推論を提供するモジュール式プラットフォームです。
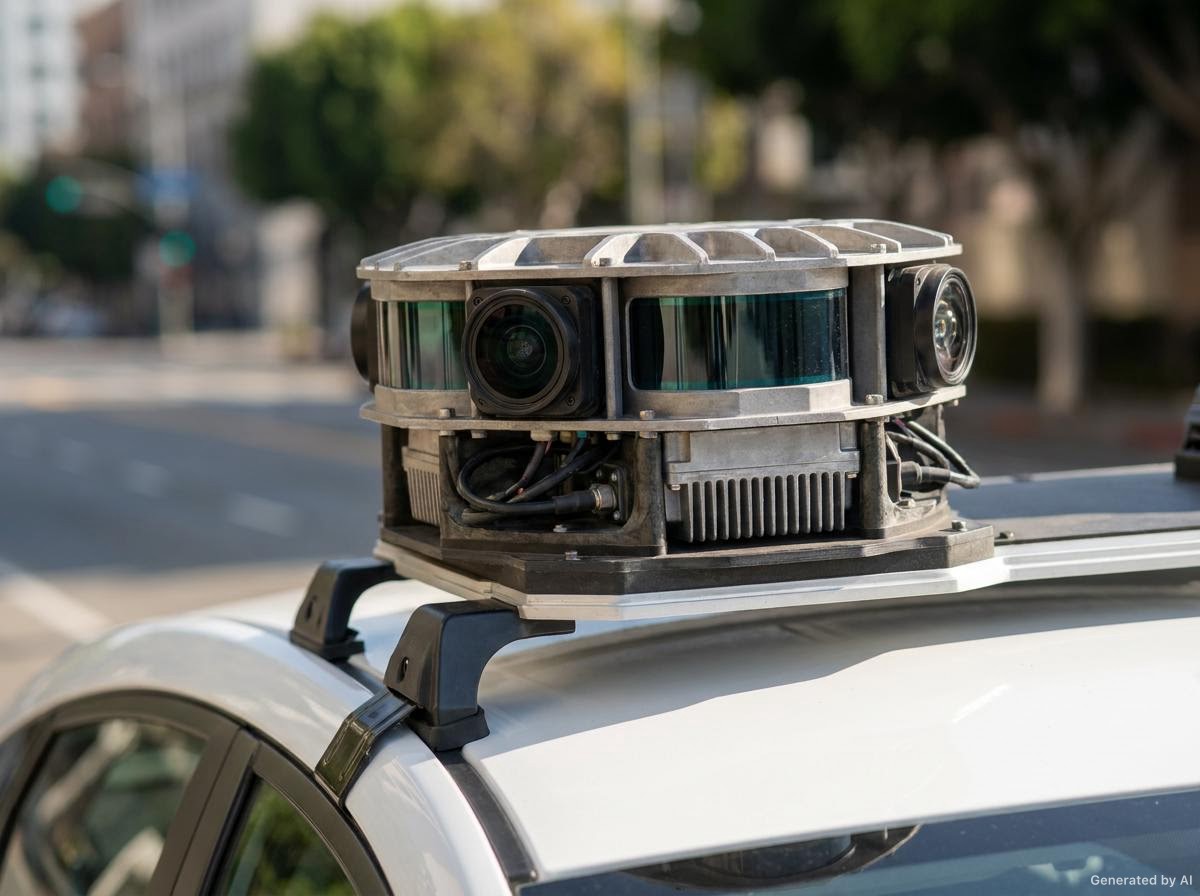
開発車両、センサースイート
データ取り込み、キャリブレーション、融合、モデル学習、最適化、車載推論に定義済みのインターフェースを提供します。
LiDAR、レーダー、超音波、カメラのストリームを取り込み、車両ごとのキャリブレーションとともに同期します。
すべてのモダリティを同一の座標系と時間基準に整え、共有の表現へ融合します。
融合した表現上で知覚・計画モデルを学習し、センサー構成ごとに適応させます。
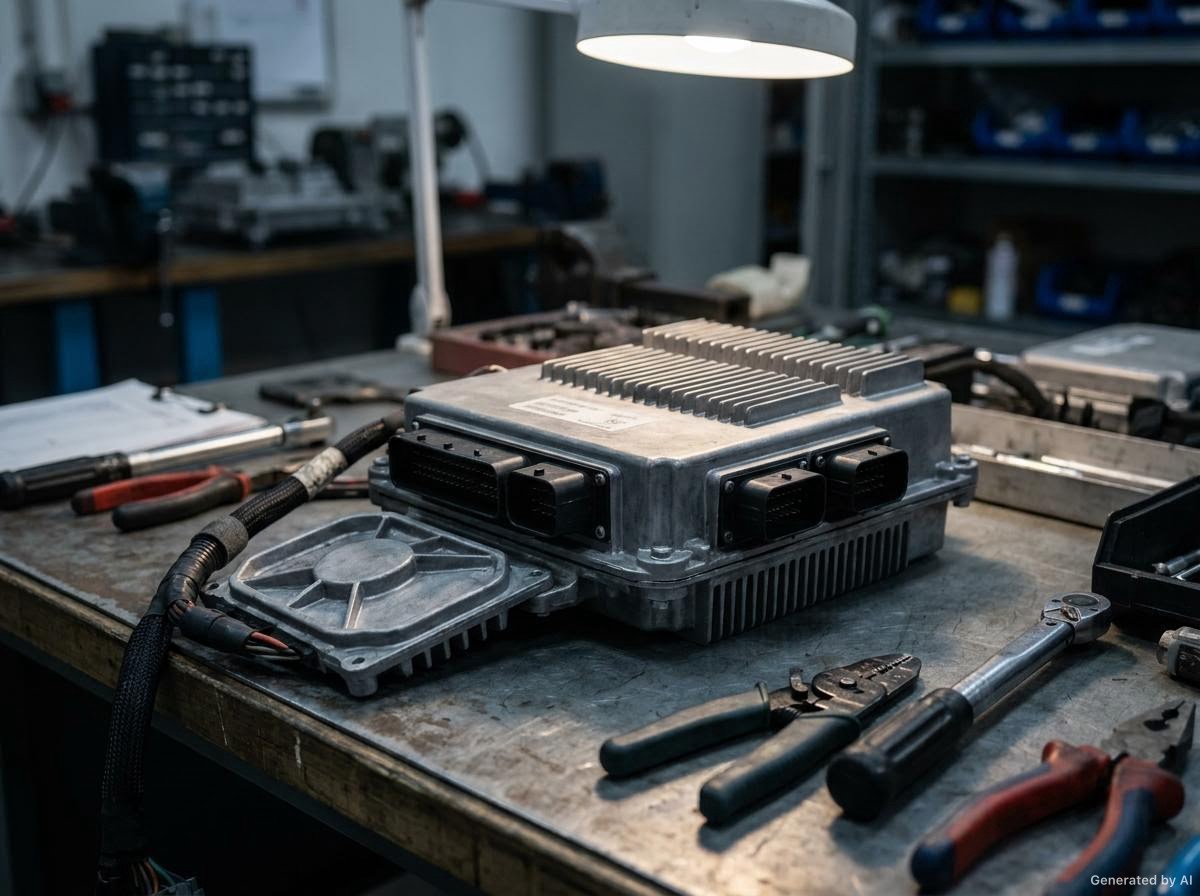
固定の予算内で、車載 SoC 上にモデルをコンパイルし、量子化して実行します。
このパイプラインはお客様のインフラでも当社のインフラでも動作します。学習はデータセンターで、推論は車両上で行います。
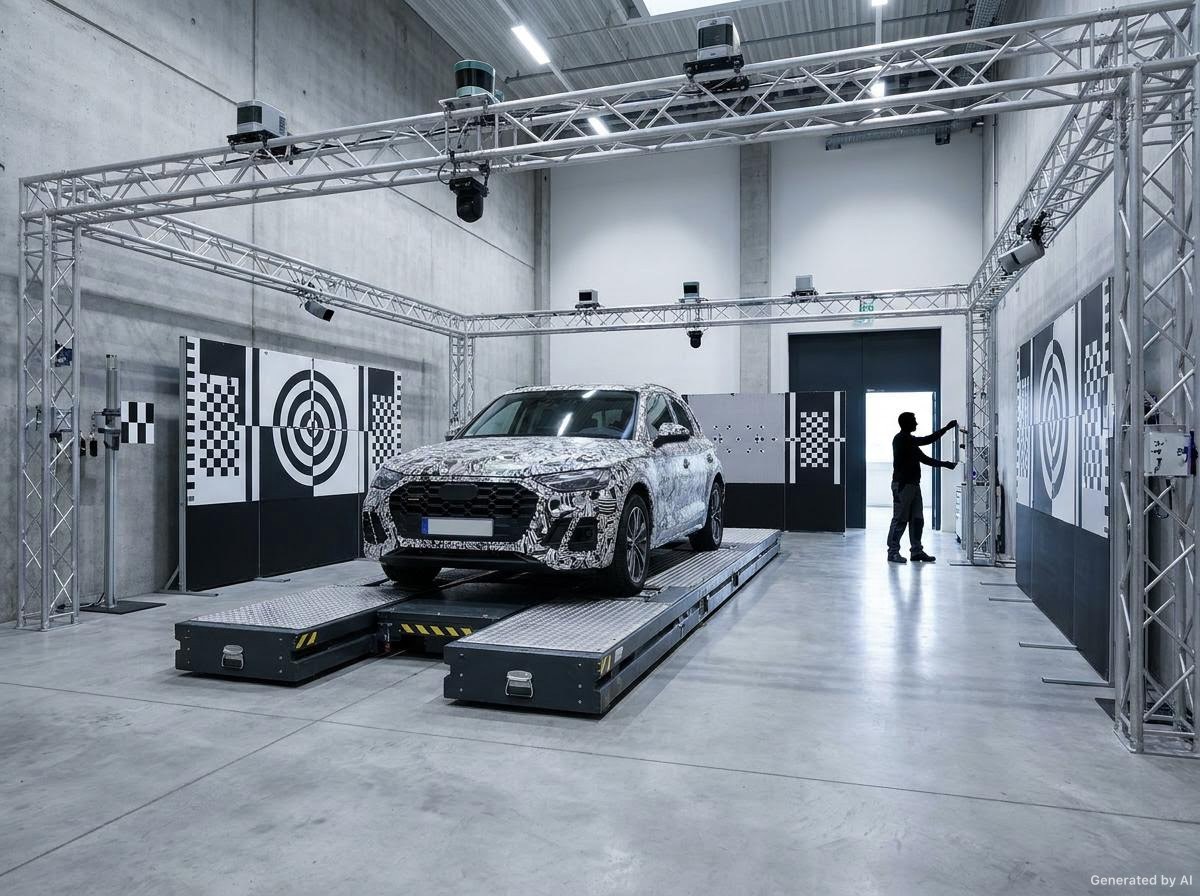
センサーデータ管理からモデル導入、評価までを統合したエンジニアリングワークフローを提供します。
LiDAR、レーダー、超音波、カメラのストリームを、ハードウェアタイムスタンプに基づいて取り込み、同期し、車両ごとの校正記録とともにバージョン管理します。
内部・外部キャリブレーション、時間方向のそろえ込みとドリフト監視により、モデルがそのまま利用できる単一の空間表現を生成します。
融合された表現で学習させ、お客様のセンサー構成に適応させた知覚・プランニングモデル。
車載の自動車用 SoC に向けた量子化、蒸留、プルーニング、ハードウェアを考慮したチューニング。
決定論的な推論、リアルタイムスケジューリング、安全性を考慮したプランニングと制御。
シナリオシミュレーション、回帰スイート、そしてモデル改訂間で結果を比較可能に保つデータセットのバージョン管理。
センサー入力、キャリブレーション、融合、学習、モデル出力、車載推論の運用要件を量産スタック上で計測します。
LiDAR、レーダー、超音波、カメラのデータは、モデル学習前に車両単位でキャリブレーションし、共通の座標系と時間基準へ同期します。
共有時空間表現上で融合し、センサー構成の変更はキャリブレーションとデータセットのバージョン管理によって処理します。
学習とデータ処理はパブリッククラウド、プライベートクラウド、オンプレミス、エッジに導入し、量子化推論モデルは車両上で実行します。
迅速に開始したいプログラム向けに、マネージドインフラ上でエラスティックなトレーニングとデータ処理を提供します。
お客様のネットワーク内で、お客様のデータガバナンスとアクセス制御の体制のもとに。
データが収集される場所の近くで地域処理を行い、転送量を抑えます。
量子化されたモデルと runtime を自動車用コンピュート上で、レイテンシーと電力バジェット内で動作させます。
センサー構成、キャリブレーション要件、対象車載演算基盤、導入制約、初期フェーズの範囲を評価します。