マルチセンサー融合
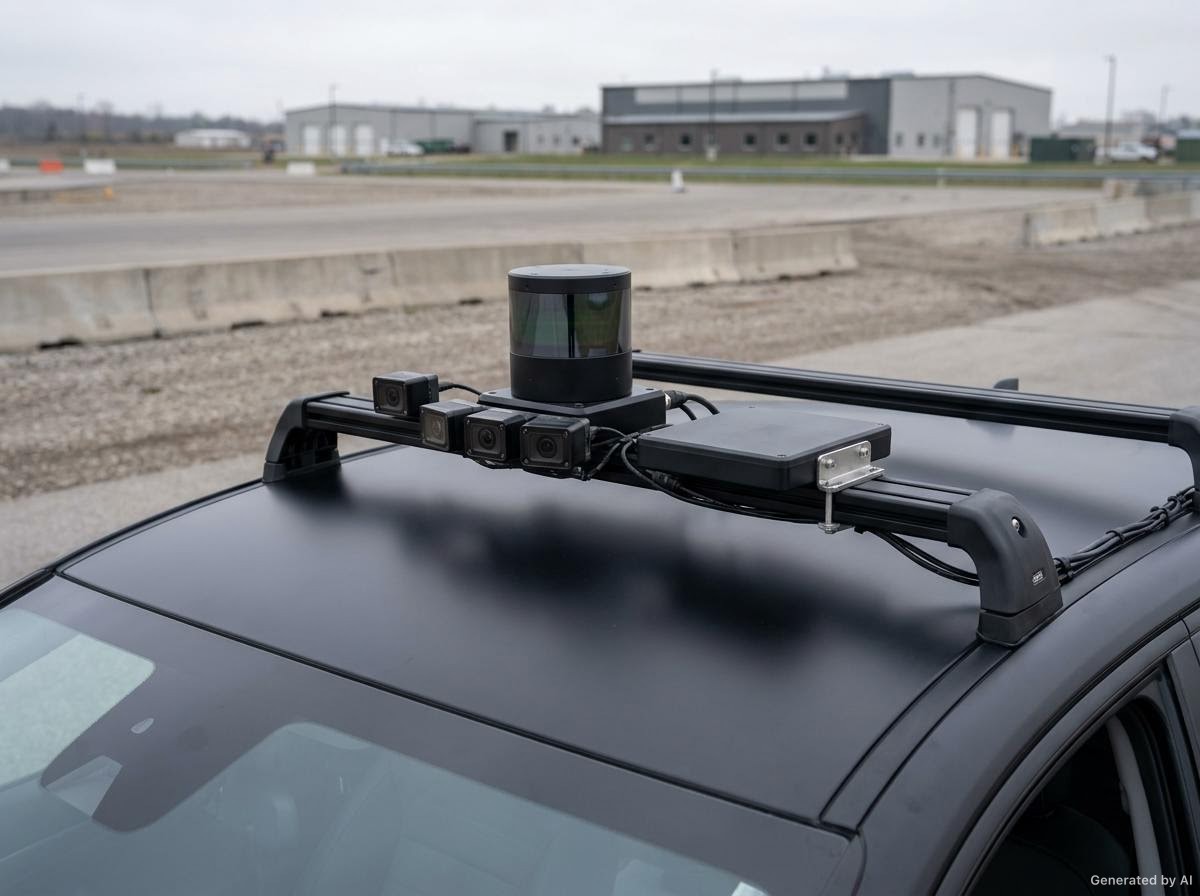
LiDAR、ミリ波レーダー、超音波、カメラのストリームにハードウェアタイムスタンプを付与し、共通の車両座標系へ外部キャリブレーションしたうえで単一の時間基準に同期し、共有の空間表現へ融合します。
OmnixDrive は LiDAR、ミリ波レーダー、超音波、カメラの各ストリームに対して内部・外部キャリブレーションと時間同期を行い、共有の空間表現へ融合し、車載 SoC 上での推論に向けたハードウェア考慮型モデルを学習します。
センサーキャリブレーション、時間同期、マルチモーダル融合、ハードウェア考慮型モデル学習、車載 SoC への導入を一つの基盤で提供します。
LiDAR、ミリ波レーダー、超音波、カメラのストリームにハードウェアタイムスタンプを付与し、共通の車両座標系へ外部キャリブレーションしたうえで単一の時間基準に同期し、共有の空間表現へ融合します。
知覚・計画モデルを融合表現に対して学習し、量子化・蒸留・プルーニングによって、対象となる車載 SoC の遅延・メモリ・消費電力の予算内に収めます。
フリートのデータをパイプラインへ戻します。自動ラベリング、キャリブレーションのドリフト監視、バージョン管理されたデータセットが、モデルを学習時のセンサー構成に結び付け続けます。
当社の開発プロセスは、規制対象の自動車プログラムが要求する標準——機能安全、ソフトウェアプロセス、情報セキュリティ、データ保護——に沿って定義されています。
知覚は車両上で動作し、学習はお客様のデータセンター、プライベートクラウド、または当社の環境で実行します。
技術プラットフォーム、適用プログラム、企業情報、採用情報、お問い合わせ先。
会社概要、エンジニアリング範囲、運用原則、チーム、拠点。
OmnixDrive について読む 02フュージョンパイプライン、車載 runtime、そして提供する導入モデル。
プラットフォームを見る 03OEM および Tier-1 のプログラム、センサーサプライヤーの評価、選択可能な契約モデル。
ソリューションを見る 04エンジニアリング領域、勤務形態、雇用条件、応募方法。
募集中の職種を見る 05営業、技術、提携、広報、採用に関する連絡先。
お問い合わせ
OmnixDrive は 2026 年にシンガポールで設立され、自動運転向けのマルチセンサー知覚パイプラインと専用車載 AI モデルを開発しています。対象領域は、マルチモーダル知覚、センサーキャリブレーションと幾何、モデル圧縮、組み込み推論、データセット運用です。
モデル学習の前に内部・外部キャリブレーション、座標変換、時間基準の同期を実行し、結果を検証します。
対象 Automotive SoC のレイテンシー、メモリ、電力予算に基づいてモデル学習と最適化を実施します。
精度をセンサー単位・シナリオ単位で計測し、モデル、データセット、キャリブレーションの各バージョンを回帰分析用に保持します。
センサー構成、キャリブレーション系統、対象車載演算基盤、初期導入フェーズの範囲を確認します。