01 Multisensor-Fusion
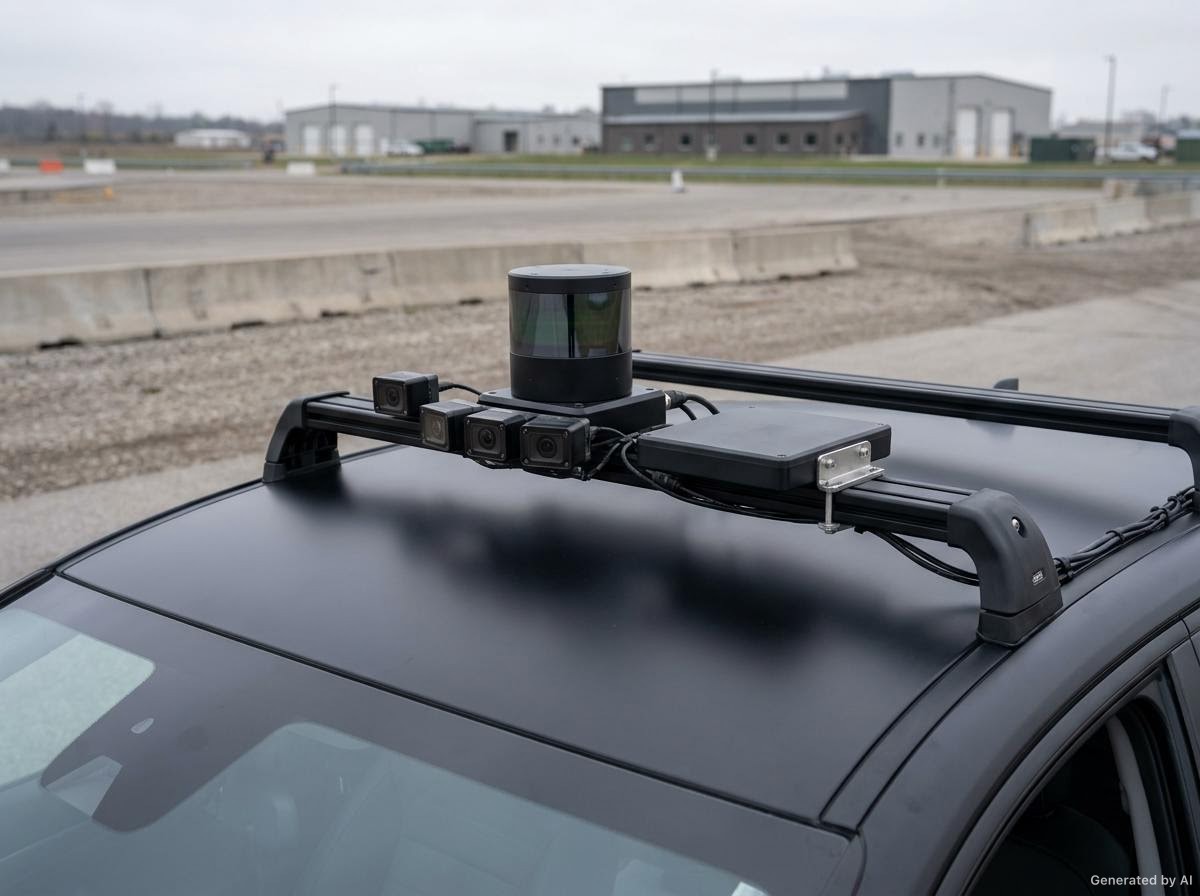
LiDAR-, Millimeterwellenradar-, Ultraschall- und Kameraströme erhalten Hardware-Zeitstempel, werden extrinsisch auf ein gemeinsames Fahrzeugkoordinatensystem kalibriert und auf eine einzige Zeitbasis ausgerichtet, dann zu einer gemeinsamen räumlichen Repräsentation fusioniert.
02 Dedizierte On-Device-Modelle
Wahrnehmungs- und Planungsmodelle werden auf der fusionierten Repräsentation trainiert und anschließend quantisiert, destilliert und beschnitten, um ein festes Latenz-, Speicher- und Leistungsbudget auf dem Ziel-Automotive-SoC einzuhalten.
03 Kalibrierung & Datenkreislauf
Flottendaten fließen zurück in die Pipeline: Auto-Labeling, Drift-Überwachung der Kalibrierung und versionierte Datensätze binden das Modell an die Sensor-Konfiguration, auf der es trainiert wurde.