Sensor-Datenplattform
Hardwaregestempeltes Ingest, Synchronisation und Versionierung von LiDAR-, Radar-, Ultraschall- und Kameraströmen, mit fahrzeugweisen Kalibrierungsaufzeichnungen.
Eine modulare Plattform für Sensordatenerfassung, Kalibrierung, multimodale Fusion, Modelltraining, Optimierung und Inferenz im Fahrzeug.
Entwicklungsfahrzeug, Sensorsuite
Die Plattform bietet definierte Schnittstellen für Datenerfassung, Kalibrierung, Fusion, Modelltraining, Optimierung und Inferenz im Fahrzeug.
LiDAR-, Radar-, Ultraschall- und Kameraströme mit fahrzeugspezifischer Kalibrierung aufnehmen und synchronisieren.
Jede Modalität auf ein gemeinsames Koordinatensystem und eine Zeitbasis ausrichten und zu einer gemeinsamen Repräsentation fusionieren.
Wahrnehmungs- und Planungsmodelle auf der fusionierten Repräsentation trainieren, angepasst an jeden Sensorsatz.
Das Modell innerhalb eines festen Budgets auf dem Automotive-SoC kompilieren, quantisieren und ausführen.
Die Pipeline läuft auf Ihrer oder unserer Infrastruktur. Das Training findet im Rechenzentrum statt, die Inferenz im Fahrzeug.
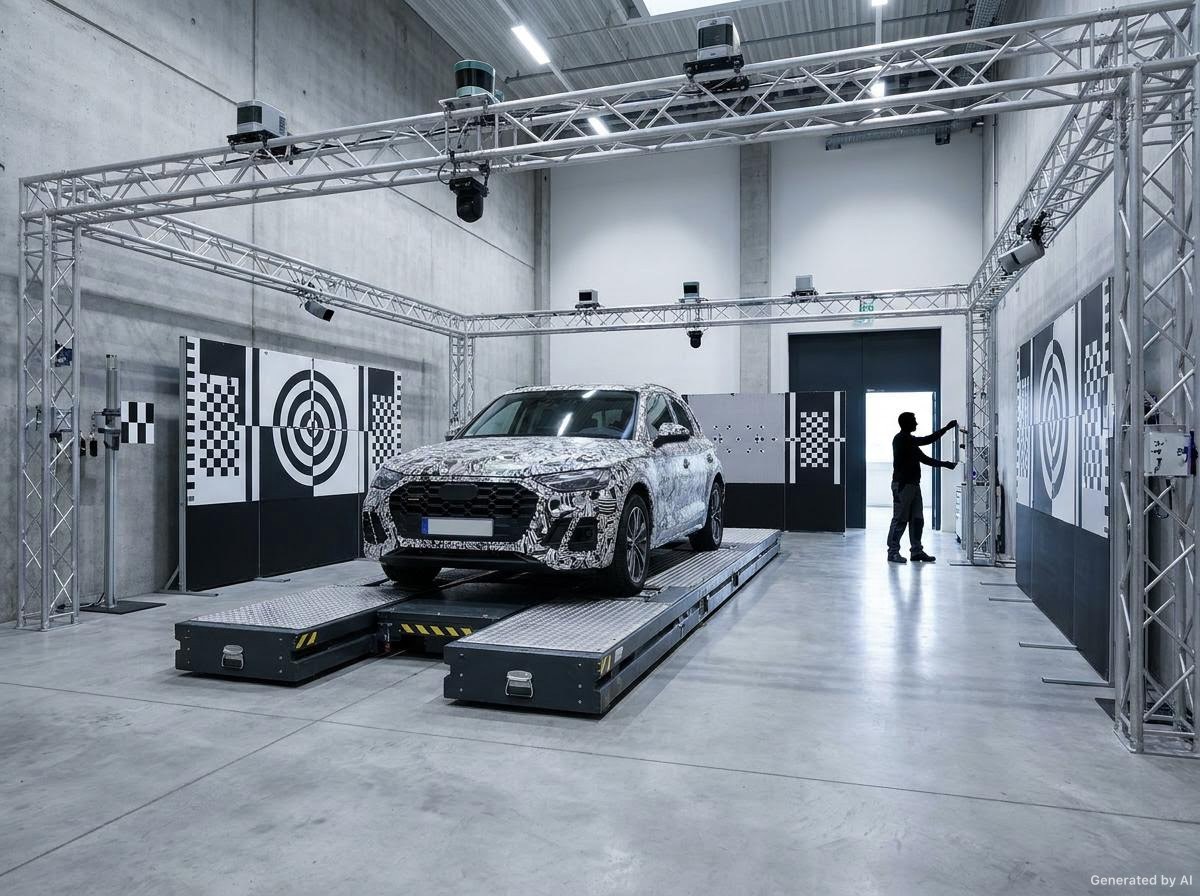
Die Plattform bietet einen integrierten Engineering-Workflow von der Sensordatenverwaltung bis zu Modellbereitstellung und Evaluation.
Hardwaregestempeltes Ingest, Synchronisation und Versionierung von LiDAR-, Radar-, Ultraschall- und Kameraströmen, mit fahrzeugweisen Kalibrierungsaufzeichnungen.
Intrinsische und extrinsische Kalibrierung, zeitliche Ausrichtung und Drift-Überwachung, die eine räumliche Repräsentation erzeugen, die das Modell nutzen kann.
Wahrnehmungs- und Planungsmodelle, trainiert auf der fusionierten Repräsentation und angepasst an Ihre Sensorkonfiguration.
Quantisierung, Destillation, Pruning und hardwarebewusstes Tuning für das Automotive-SoC im Fahrzeug.
Deterministische Inferenz, Echtzeit-Scheduling und sicherheitsbegrenzte Planung und Regelung.
Szenariosimulation, Regressions-Suites und Datensatzversionierung, die Ergebnisse über Modellrevisionen hinweg vergleichbar halten.
Betriebsanforderungen werden auf dem Produktions-Stack für Sensoreingang, Kalibrierung, Fusion, Training, Export und Inferenz im Fahrzeug gemessen.
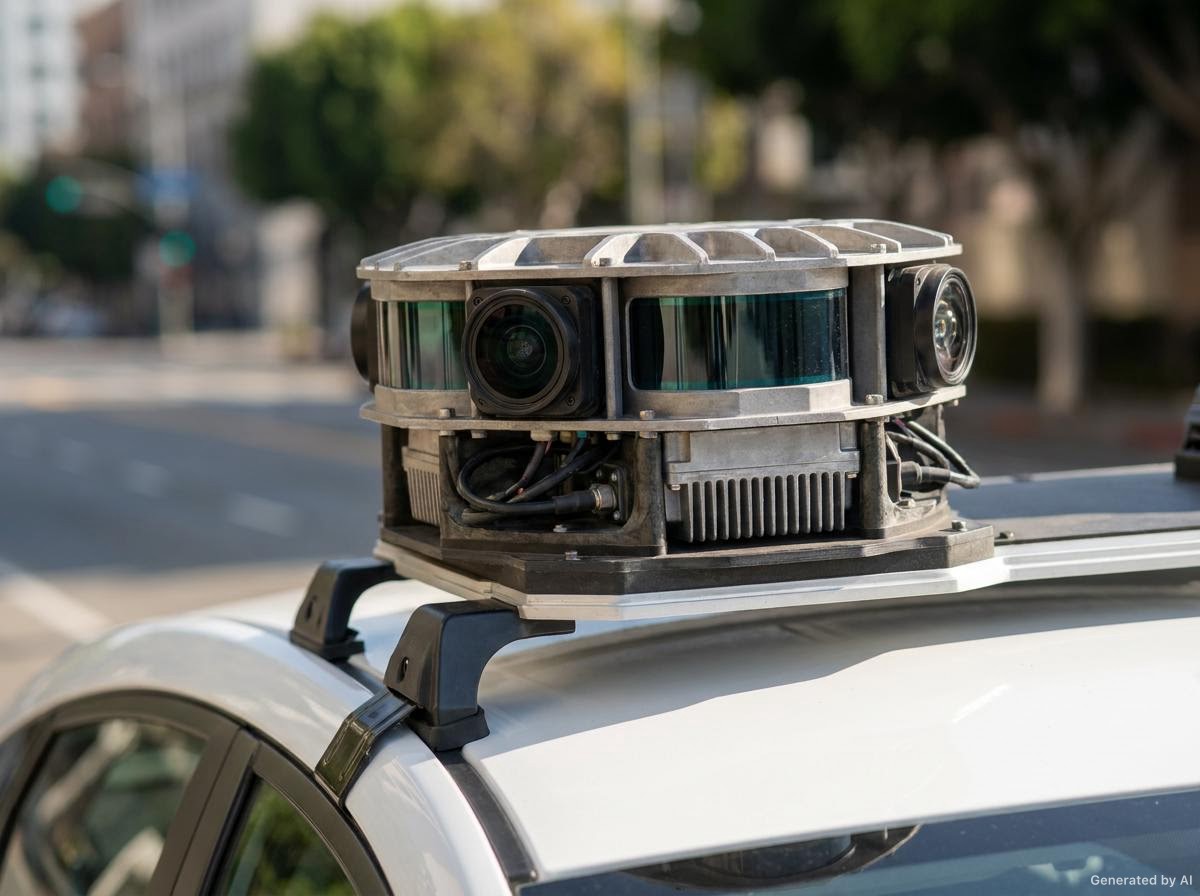
LiDAR-, Radar-, Ultraschall- und Kameradaten werden vor dem Modelltraining fahrzeugweise kalibriert und auf ein gemeinsames Koordinatensystem sowie eine gemeinsame Zeitbasis ausgerichtet.
Die Fusion erfolgt in einer gemeinsamen raum-zeitlichen Repräsentation; Änderungen der Sensorkonfiguration werden über Kalibrierung und Datensatzversionierung verwaltet.
Training und Datenverarbeitung laufen in Public Cloud, Private Cloud, On-Premise oder Edge-Umgebungen; quantisierte Inferenzmodelle laufen im Fahrzeug.
Elastisches Training und Datenverarbeitung auf verwalteter Infrastruktur, für Programme, die schnell starten.
In Ihrem Netzwerk, unter Ihrem Data-Governance- und Zugriffskontrollregime.
Regionale Verarbeitung nahe am Ort der Datenerfassung, wodurch Übertragungen begrenzt bleiben.
Das quantisierte Modell und die Runtime auf Automotive-Compute, innerhalb des Latenz- und Leistungsbudgets.
Die Bewertung umfasst Sensorkonfiguration, Kalibrierungsanforderungen, Zielrechner im Fahrzeug, Bereitstellungsbedingungen und anfänglichen Umfang.